Fi0 — Khi một ‘bộ não’ AI có thể chuyển kỹ năng giữa các robot khác nhau
admin
10 Th9, 2026
Fi0 — Khi một ‘bộ não’ AI có thể chuyển kỹ năng giữa các robot khác nhau
Một trong những giới hạn lâu nay của robot là trí thông minh thường gắn chặt với phần cứng: khi thay đổi khung cơ khí, hầu hết chiến lược điều khiển và kỹ năng đã học phải làm lại từ đầu. Feagine Robotics vừa giới thiệu Fi0 — một kiến trúc AI được thiết kế để lưu giữ và chuyển giao tri thức nhiệm vụ giữa những cỗ máy có cấu trúc vật lý khác biệt, mở ra hướng tiếp cận mới cho tự động hóa và robot mềm.
Tại sao robot mềm là thách thức riêng
Robot mềm khác biệt với robot công nghiệp truyền thống ở chỗ cấu trúc của chúng không cố định: vật liệu co giãn, bề mặt uốn cong và các điểm tương tác có thể thay đổi liên tục. Điều này khiến việc mô tả trạng thái và dự đoán hành vi bằng các mô hình cố định trở nên khó khăn. Khi hình thái thay đổi, mapping giữa lệnh điều khiển và chuyển động thực tế không còn áp dụng trực tiếp, do đó khái niệm “một bộ não cho mọi hình thể” trở nên phức tạp.
Fi0 là gì và nó giải quyết vấn đề ra sao
Fi0 được phát triển như một mô hình nền tảng xuyên thể hiện (cross-embodiment foundation model). Thay vì học các quỹ đạo động cơ cụ thể cho một robot nhất định, Fi0 tập trung biểu diễn những yếu tố cơ bản của nhiệm vụ — ví dụ nhận diện vật thể, thứ tự thao tác, điểm tiếp xúc quan trọng và mục tiêu cuối cùng — rồi tự động chuyển hóa những thông tin này thành chỉ dẫn phù hợp với cấu trúc của robot đang thực hiện.
Thử nghiệm thực nghiệm: bộ ba cánh tay mềm
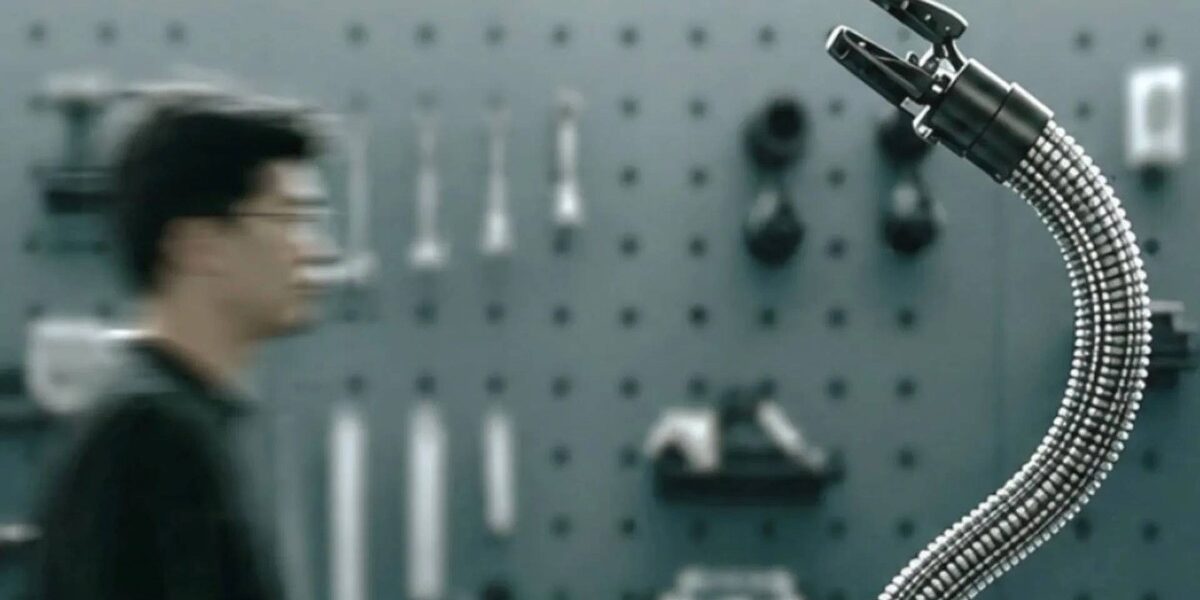
Để kiểm tra năng lực, Feagine giới thiệu ba mẫu cánh tay mềm truyền động bằng dây gân mang mã A01, A02 và A03. Các biến thể này có thông số tăng dần nhằm kiểm tra giới hạn xử lý của Fi0:
- A01: một đốt linh hoạt, hai bậc tự do, trọng lượng 750 gram, tải trọng 200 gram.
- A02: hai đốt, bốn bậc tự do, khả năng mang 400 gram.
- A03: ba đốt uốn cong, 6+1 bậc tự do, chiều dài arm 50 cm, tải trọng 600 gram.
Các thiết kế mô phỏng những thách thức thực tế của robot mềm: biến dạng liên tục, tương tác phức tạp với vật thể và bề mặt, đồng thời yêu cầu điều phối nhiều trục động học phi tuyến.
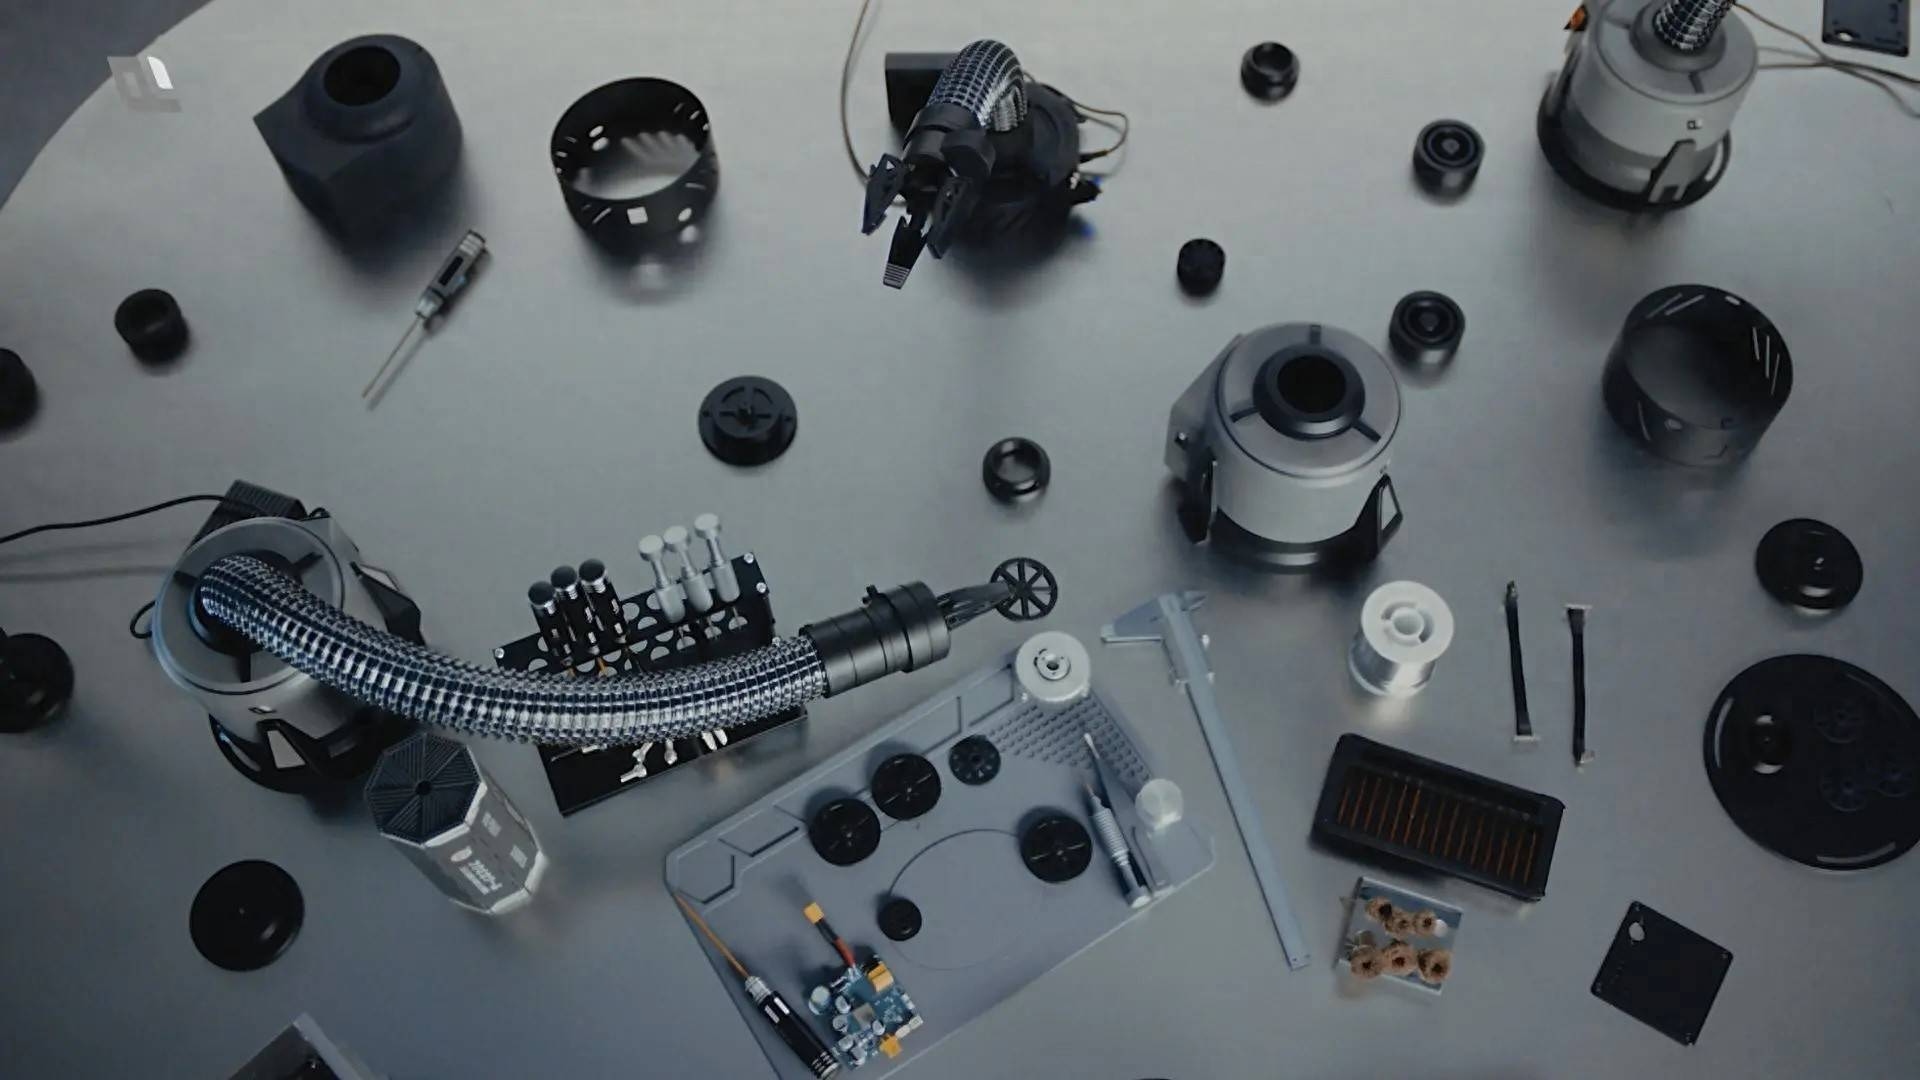
Feagine Robotics giới thiệu mô hình nền tảng xuyên thể hiện Fi0, cho phép robot duy trì tri thức nhiệm vụ ngay cả khi thay đổi cấu trúc cơ thể vật lý.
Biểu diễn hình thể: vai trò của “Đồ thị thể hiện”
Một thành phần then chốt trong Fi0 là cấu trúc dữ liệu mang tên “Đồ thị thể hiện” (Embodiment Graph). Cấu trúc này mã hóa thông tin về hình thái, vị trí các cảm biến, cơ cấu truyền động và trạng thái hiện hành của robot vào trong quá trình suy luận. Nhờ vậy, cùng một mô tả nhiệm vụ có thể được ánh xạ thành các hành động khác nhau, phù hợp với từng hình thể cụ thể.
Học một lần, áp dụng trên nhiều nền tảng
Khác với cách học đồ thị chuyển động truyền thống, Fi0 không ghi nhớ quỹ đạo tay người hoặc bản sao chuyển động thô. Khi con người thực hiện một thao tác mẫu (ví dụ di chuyển vật), Fi0 trích xuất các thông tin cốt lõi: vật cần thao tác là gì, các bước cần làm theo thứ tự, chỗ nào cần tiếp xúc và mục tiêu cuối cùng. Từ đó, mô hình suy luận cách điều phối các khớp, lực và điểm bám để hoàn tất nhiệm vụ trên robot hiện tại.
Ý nghĩa ứng dụng
Hướng tiếp cận này làm giảm phụ thuộc vào việc huấn luyện lại từng nền tảng vật lý khi thay đổi cơ khí. Thực tế, Fi0 nhắm đến việc trở thành một tầng trí tuệ dùng chung có thể cài đặt trên nhiều loại cỗ máy: từ cánh tay cứng trong nhà máy, cánh tay mềm cho môi trường y tế cho đến các thiết bị chuyên dụng hoạt động trong không gian hẹp. Kết quả là rút ngắn thời gian triển khai, giảm chi phí phát triển phần mềm điều khiển riêng lẻ và tăng tính linh hoạt hệ thống.
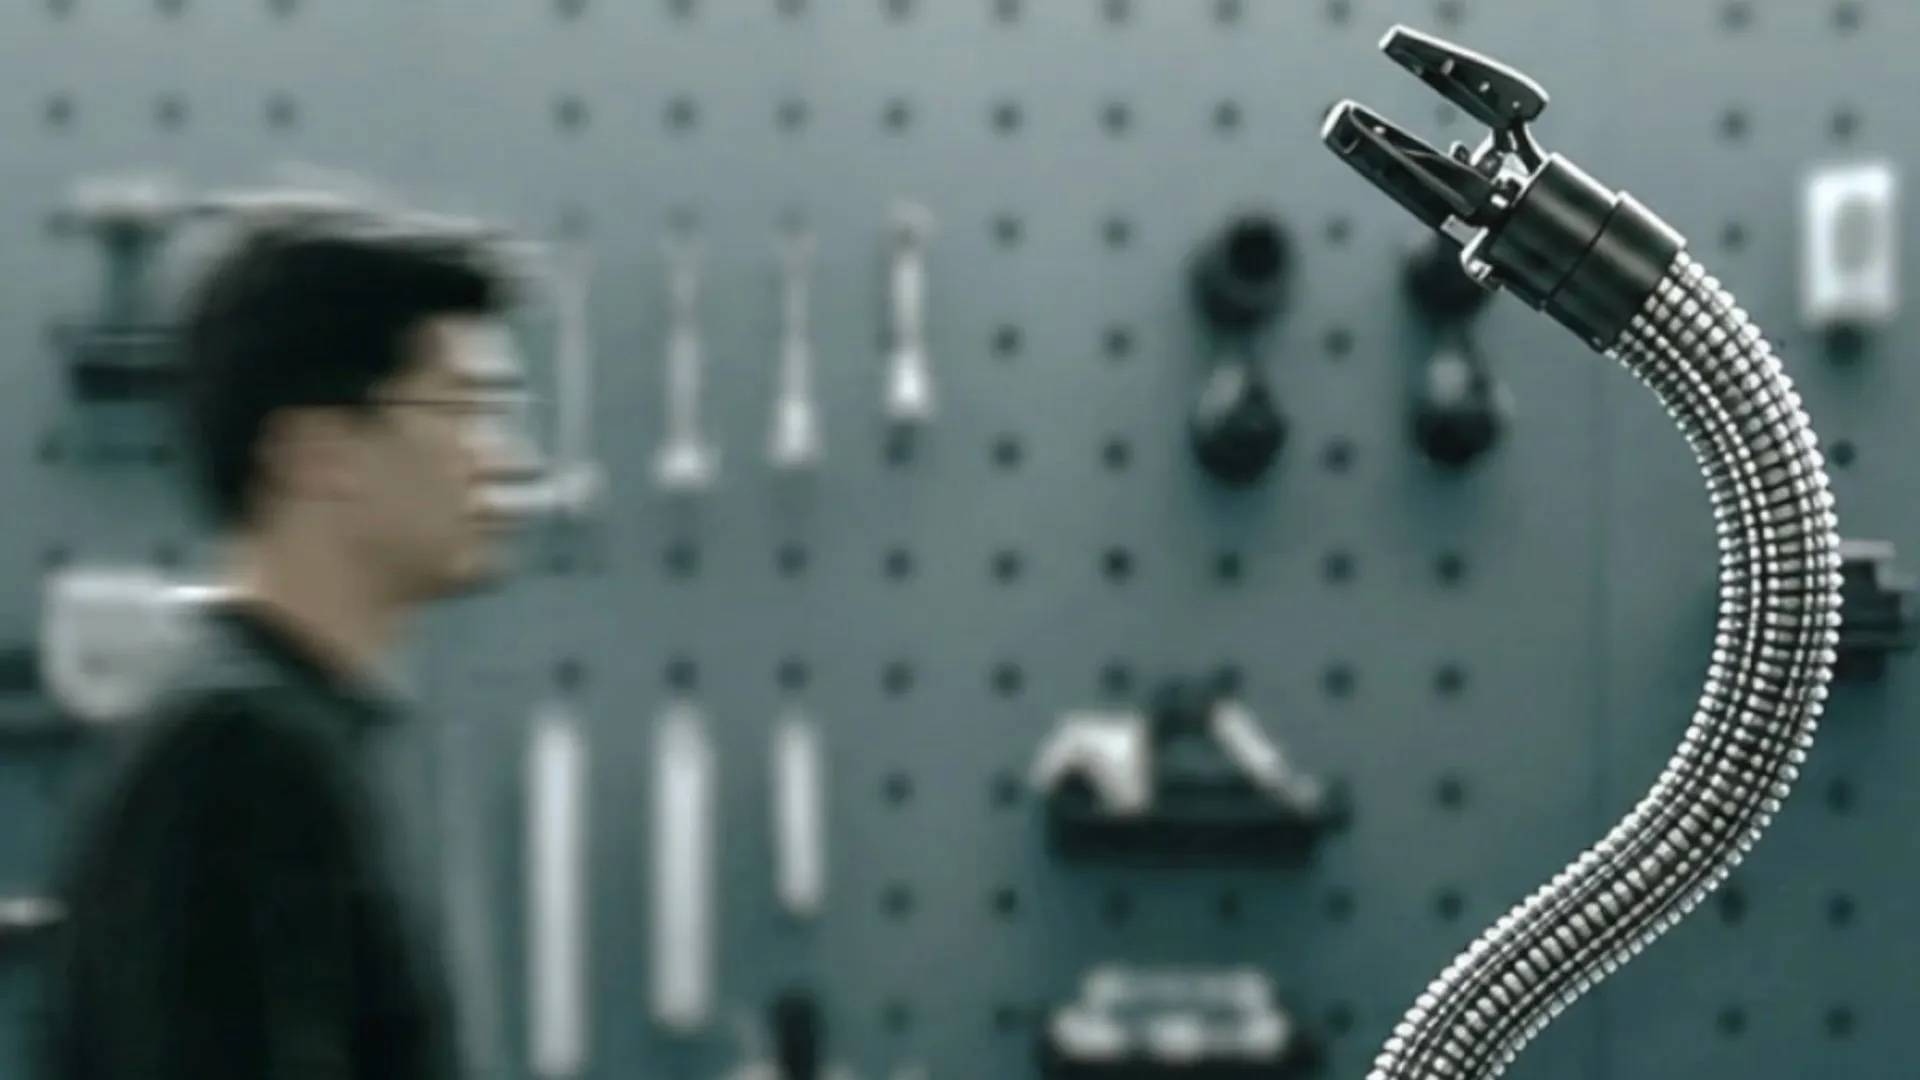
Thử nghiệm trên robot mềm giúp giải bài toán phức tạp về cấu hình vật lý biến đổi liên tục và tương tác linh hoạt với môi trường.
Những giới hạn hiện tại và lộ trình cần thử nghiệm
Feagine thừa nhận Fi0 vẫn đang trong giai đoạn phát triển ban đầu. Dù mô hình đã giải quyết được bài toán linh hoạt tri thức trong quy mô thử nghiệm, cần thêm dữ liệu và thử nghiệm trên nhiều dạng phần cứng hơn để đánh giá độ bền, khả năng mở rộng và tính an toàn trong ứng dụng thực tế. Việc áp dụng rộng rãi đòi hỏi kiểm chứng trên các nền tảng nặng hơn và trong môi trường hoạt động phức tạp hơn so với phòng thí nghiệm.
Những câu hỏi quan trọng còn mở
Một số vấn đề thực tế cần theo dõi trong tương lai gồm:
- Làm thế nào để đảm bảo an toàn khi một mô hình chung điều khiển các loại cơ cấu với đặc tính lực và phản hồi khác nhau?
- Hiệu quả về chi phí và thời gian khi triển khai Fi0 trên quy mô công nghiệp so với việc phát triển bộ điều khiển chuyên biệt?
- Giới hạn về nhiệm vụ mà một mô hình nền tảng có thể nắm giữ: liệu có những thao tác rất tinh vi vẫn cần huấn luyện chuyên biệt?
Kết luận: hướng đi thay đổi tư duy thiết kế robot
Fi0 phản ánh một thay đổi chiến lược: thay vì cố gắng chế tạo một robot đa năng theo kiểu “một kích thước phù hợp tất cả”, người ta có thể phát triển một lớp trí tuệ chung, sau đó cắm vào nhiều dạng cơ khí chuyên dụng. Nếu ý tưởng này tiếp tục được kiểm chứng trên phạm vi rộng, tương lai tự động hóa có thể là hệ sinh thái các robot đa dạng dùng chung một bộ não ngày càng hoàn thiện — một xu hướng sẽ tác động đến cách thiết kế, sản xuất và bảo trì robot trong nhiều lĩnh vực.
Vẫn còn nhiều bước phải đi để từ phòng thí nghiệm đến nhà máy hay phòng khám, nhưng Fi0 cho thấy hướng giải quyết khả thi cho vấn đề linh hoạt tri thức giữa các hình thể robot — một giới hạn đã tồn tại trong ngành từ lâu.
Để đào sâu hơn về các công nghệ và ý nghĩa ứng dụng của robot mềm, bạn có thể cân nhắc các trường hợp thực tế và phân tích liên quan.
Để mở rộng hiểu biết về các khám phá công nghệ liên quan, bạn có thể đọc thêm bài viết phân tích về khả năng chuyển quặng sắt thô thành vật liệu bán dẫn trong nghiên cứu gần đây, qua bài pyrite làm bán dẫn từ quặng sắt thô mà bài viết đó làm rõ cơ hội và thách thức của phát hiện này.
Nếu bạn quan tâm đến các hệ sinh thái động vật và tác động sinh thái do hành vi con người gây ra — một khía cạnh khác của mối quan hệ giữa con người và môi trường — hãy tham khảo góc nhìn chuyên sâu về tình trạng mất cân bằng trên đảo thú nuôi và hệ quả sinh thái tại sự mất cân bằng sinh thái trên đảo Thỏ Okunoshima.
Và để thấy cách các giải pháp kỹ thuật được áp dụng trong quy mô lớn để bảo vệ cơ sở hạ tầng tốn kém, bài viết về hệ thống dùng hàng triệu lít nước làm lá chắn âm thanh khi phóng tên lửa có thể cung cấp góc nhìn kỹ thuật thú vị: hệ thống dập âm dùng 1,7 triệu lít nước.
Lưu ý kỹ thuật: Nội dung mang tính tham khảo kỹ thuật, không thay thế tư vấn chuyên môn IT. Vui lòng đối chiếu nguồn và kiểm chứng trước khi triển khai.